ES · EN
Contáctanos
De la imagen a la posición
La cámara reconoce y el LiDAR mide. Con la fusión cámara y LiDAR detectamos con poca luz, de lejos y en movimiento. Convertimos cada detección en un objeto con posición, tipo y trayectoria, en vehículos y en cámaras fijas.
Percepción es saber qué hay alrededor y dónde. En 2D, una red neuronal reconoce coches, personas o contenedores en la imagen. En 3D, con la nube de puntos de un LiDAR, los sitúa en el espacio sin depender del color. La fusión une ambas y el seguimiento conserva la identidad de cada objeto entre frames.
Una cámara sola pierde datos con poca luz, reflejos o parabrisas sucio. El LiDAR mide forma y distancia, pero no capta colores ni señales de tráfico. Ninguno basta solo, y dos fuentes con calibración compartida ven juntas lo que no ve ninguno.
Esquema ilustrativo
01
Cámaras y LiDAR comparten reloj y calibración.
02
Limpiamos y preparamos los datos de cada sensor antes de analizarlos.
03
Software propio que detecta en imagen y en nube de puntos y combina ambas.
04
Cada objeto lleva un identificador único y se procesa en el propio equipo, en el vehículo o junto a la cámara.
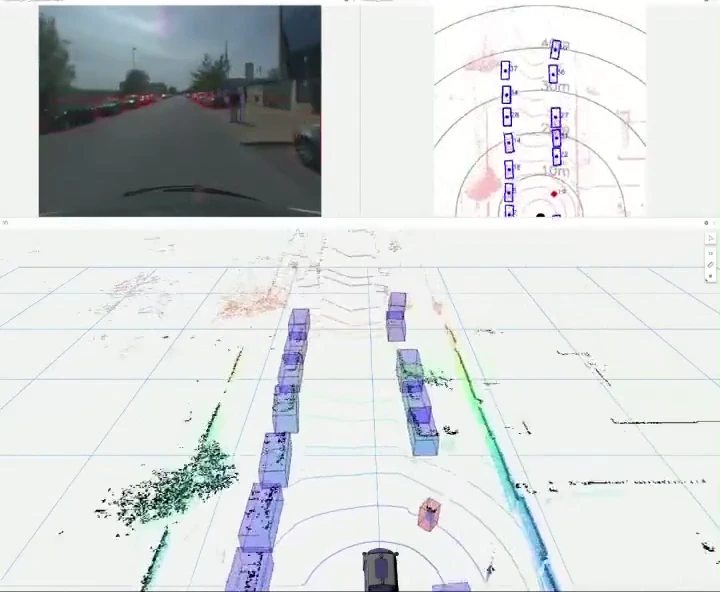
Cámara, vista cenital y escena 3D sincronizadas.
Sí, dentro de unos márgenes que se comprueban en cada proyecto con datos reales.
Sí. Se adapta la detección a los objetos o situaciones que te importan.
No. El análisis se hace en el propio equipo y salen datos.
Cuéntanos tu caso y lo vemos con tus datos.
Siguiente
Localización y mapas