ES · EN
Contáctanos
Situar sin satélite
Entre edificios altos o en un recinto cubierto, el GPS falla. Grabamos con LiDAR, cámara e IMU; generamos mapas HD para vehículos autónomos; el vehículo se localiza fusionando la nube en tiempo real con ese mapa. No depende solo del satélite.
El vehículo se sitúa sobre la ortofoto fusionando su LiDAR con el mapa. Ortofoto: PNOA cedido por © Instituto Geográfico Nacional.
Localizar es calcular la pose del vehículo comparando LiDAR vivo con un mapa de alta definición. Un mapa HD describe carriles, bordes y zonas transitables para que el vehículo decida solo. Distinguimos tres: navegación, localización y percepción.
GNSS falla bajo cubiertas, entre edificios o junto a contenedores, justo donde se necesita precisión. Los mapas hechos a mano son lentos, caros y caducan cuando cambia el recinto.
Esquema ilustrativo
01
Recorremos la zona con el vehículo sensorizado.
02
Generamos el mapa automáticamente a partir de los recorridos y lo revisamos antes de usarlo.
03
Del mapa sacamos por dónde puede circular el vehículo.
04
Con el mapa y los sensores del vehículo calculamos su posición, también sin satélite.
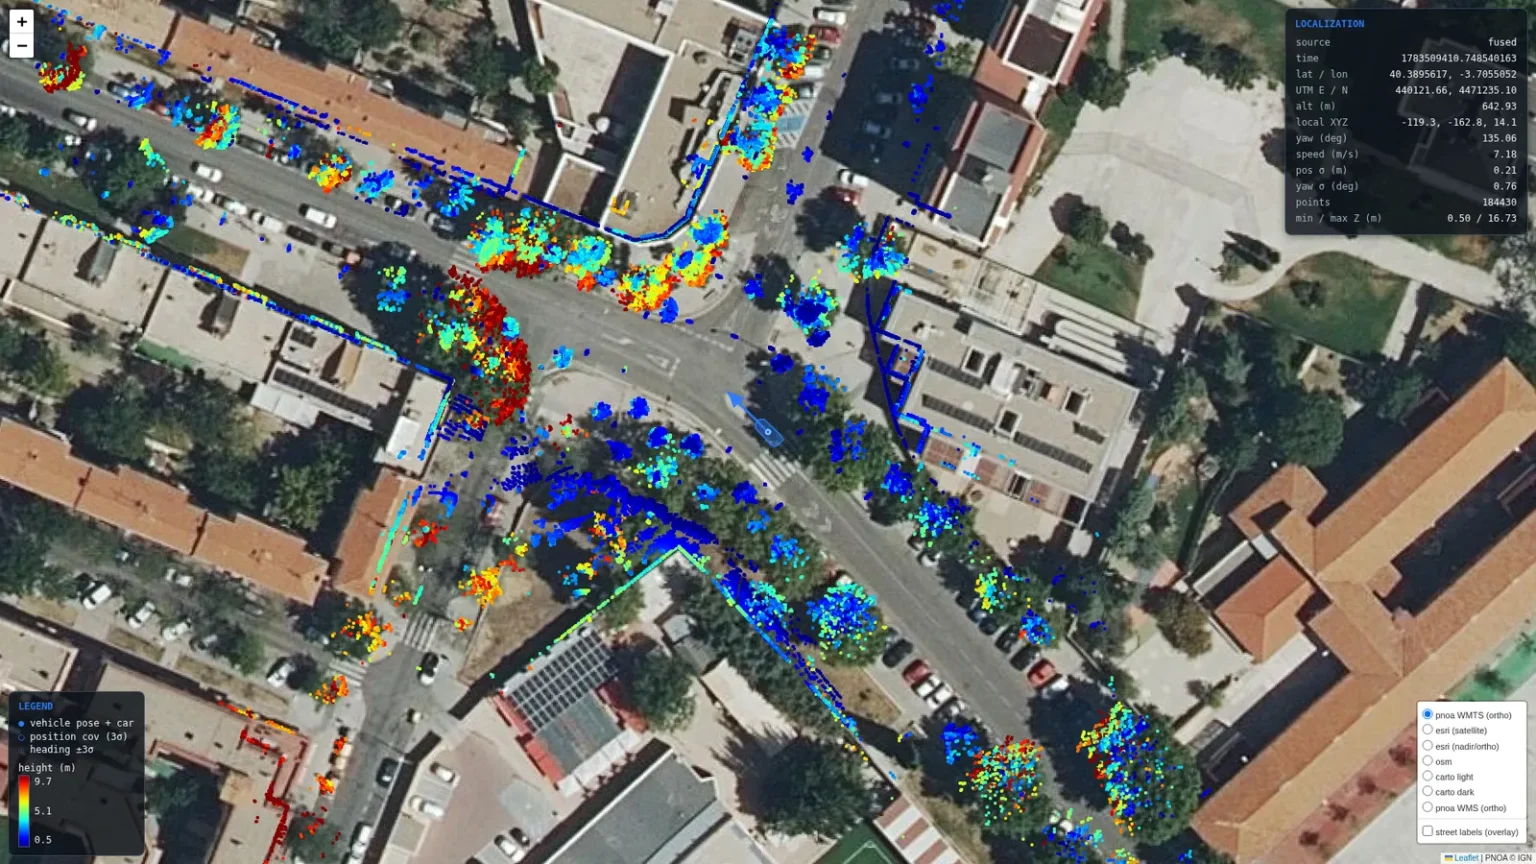
Localización sobre LiDAR georreferenciado.
Un navegador describe calles para personas; un mapa de alta definición detalla carriles para que un vehículo decida.
Cada nueva pasada se compara con la anterior y se actualizan los cambios.
Sí. Si está georreferenciada, la aprovechamos.
Cuéntanos tu caso y lo vemos con tus datos.
Siguiente
Navegación y control