ES · EN
Contáctanos
Decidir con capas de seguridad
Los vehículos autónomos deben saber qué hacer si un sensor se degrada o un módulo falla. Planificamos la ruta con el mapa, la ejecutamos con órdenes al vehículo, supervisamos cada módulo y una ECU de seguridad frena en emergencia, aunque falle la red.
El vehículo sigue la ruta planificada por la ciudad, en simulación.
Navegar es elegir ruta y trayectoria sin chocar, desde el mapa y lo percibido. Controlar es convertirla en órdenes para volante, acelerador y freno. Un supervisor vigila cada módulo; si uno falla, ordena una reacción prevista: reducir velocidad o parar.
Un vehículo autónomo debe fallar de forma segura. Muchas pilas antiguas no lo hacen. Hay que modernizarlas sin perder lo que funcionaba.
Esquema ilustrativo
01
Se planifica la ruta con el mapa y la posición.
02
La trayectoria se convierte en órdenes al bus del vehículo.
03
Supervisamos el estado de cada módulo y definimos cómo reaccionar ante un fallo.
04
Una ECU de seguridad frena en emergencia; la frenada automática añade redundancia.
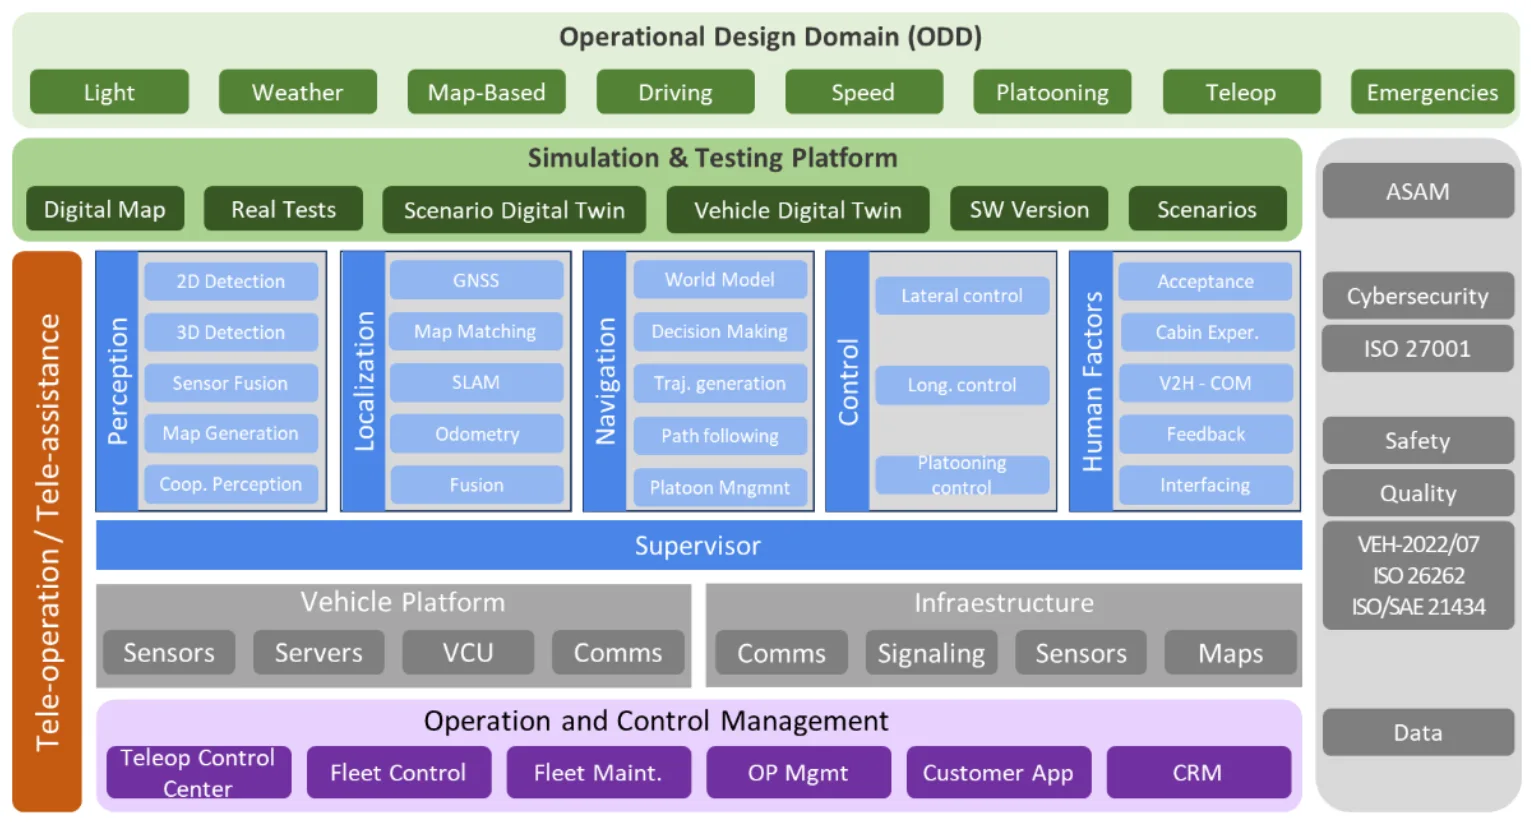
La arquitectura de conducción, capa a capa.
El vehículo se detiene con seguridad y, si hace falta, una persona le ayuda a distancia.
Sí, según la configuración de cada vehículo y operación.
Sí. Trabajamos sobre arquitecturas abiertas para integrarnos con lo que ya tenéis.
Cuéntanos tu caso y lo vemos con tus datos.
Siguiente
Teleoperación 5G