ES · EN
Contáctanos
Conducción autónoma integrada en el vehículo: percepción, localización, navegación y seguridad propias, con fusión de cámara y LiDAR, en distintos tipos de vehículo.
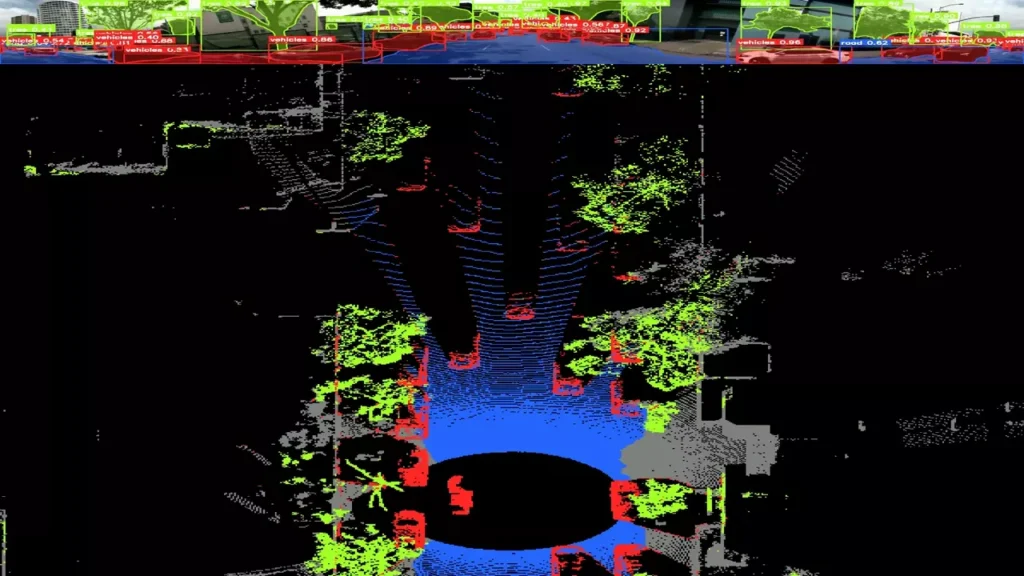
Diseño de la configuración de sensores sobre el CAD 3D real.
Validación de la configuración antes del montaje.
Detección y clasificación 2D/3D y seguimiento multiobjeto.
Posición precisa y planificación para conducir de forma autónoma.
Vehículo autónomo realizando rutas en tráfico cerrado. Dotar al sistema de percepción de obstáculos y localización propia.
Integración licenciada del stack de Seevia de percepción y localización
Detección 2D de objetos frontales, detección y seguimiento 3D, y localización por LiDAR + GNSS.
3 cámaras
4 LiDAR
1 GNSS + IMU
Configuración diseñada sobre el CAD 3D real del vehículo, con calibración y sincronización.
Percepción propia agnóstica al sensor, basada en la fusión de cámara y LiDAR.
LiDAR + GNSS/IMU y generación automatizada de HD maps.
Funciones de seguridad (ASIL-B) y supervisión en ECUs para automóviles.
Stack
Percepción, localización, navegación y safety.
Percepción
Detección 2D/3D, seguimiento multiobjeto, fusión cámara + LiDAR.
Mapas
Generación automatizada de HD maps.
Diseño
Diseño personalizado de sensores embarcados usando el CAD 3D real, calibración y sincronización.
Agnóstico
El conjunto de sensores puede cambiar sin rehacer la capa de percepción.
Compatibles
Apto para múltiples plataformas móviles: L7e, shuttles, turismos y buses.
Funciones
Desarrollo de funcionalidades de seguridad (ASIL-B) y supervisión en ECUs para automóviles.
Modalidades
Integración licenciada, proyectos de ingeniería, pilotos y pruebas de concepto.