Seevia Drive
Conducción autónoma integrada en tu vehículo
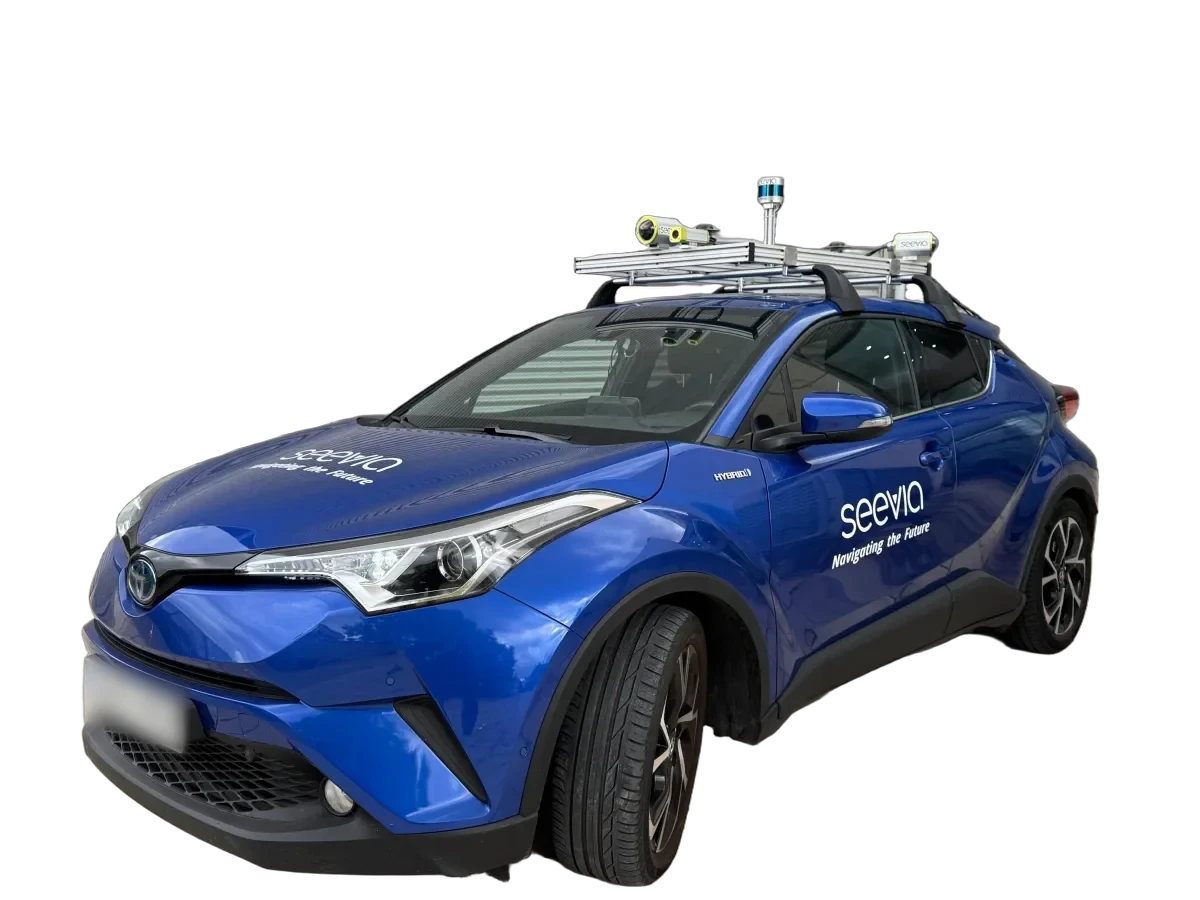
Sensores, cómputo y software propio de percepción, localización y navegación, integrados en cada plataforma. Elegimos el sensor según el caso y adaptamos el software a él.
Cámara, vista cenital y escena 3D con los objetos detectados.
Una base propia que reúne percepción, localización, navegación y gemelos digitales. La integramos en turismos, lanzaderas, autobuses y vehículos ligeros.
Lo que resuelve
Cambiar de sensor suele obligar a rehacer el software, y los mapas hechos a mano se quedan desactualizados. Seevia Drive fusiona cámara y LiDAR con percepción propia y genera los mapas a partir de los recorridos del vehículo.
Software independiente del sensor
La percepción se adapta a la cámara y al LiDAR que elijas, y un cambio de sensor conserva el software.
Mapas generados automáticamente
Los mapas se generan a partir de los recorridos del vehículo y se actualizan en cada pasada.
Pruebas en simulación antes de la pista
Con los sensores calibrados y un gemelo del vehículo, el mismo software se prueba en entornos virtuales antes de la pista.
Esquema ilustrativo
10
vehículos con desarrollos e integración de tecnología de Seevia
73
módulos desarrollados y validados en despliegues reales
Cómo funciona
01
Detección en cámara
Vehículos, personas y objetos detectados en la imagen.
Detección en imagen: cada objeto, con su caja.
02
Clasificación 3D con LiDAR
La nube de puntos alrededor del vehículo, clasificada.
Nube LiDAR clasificada alrededor del vehículo.
03
Fusión de sensores
Cámara y LiDAR en la misma referencia.
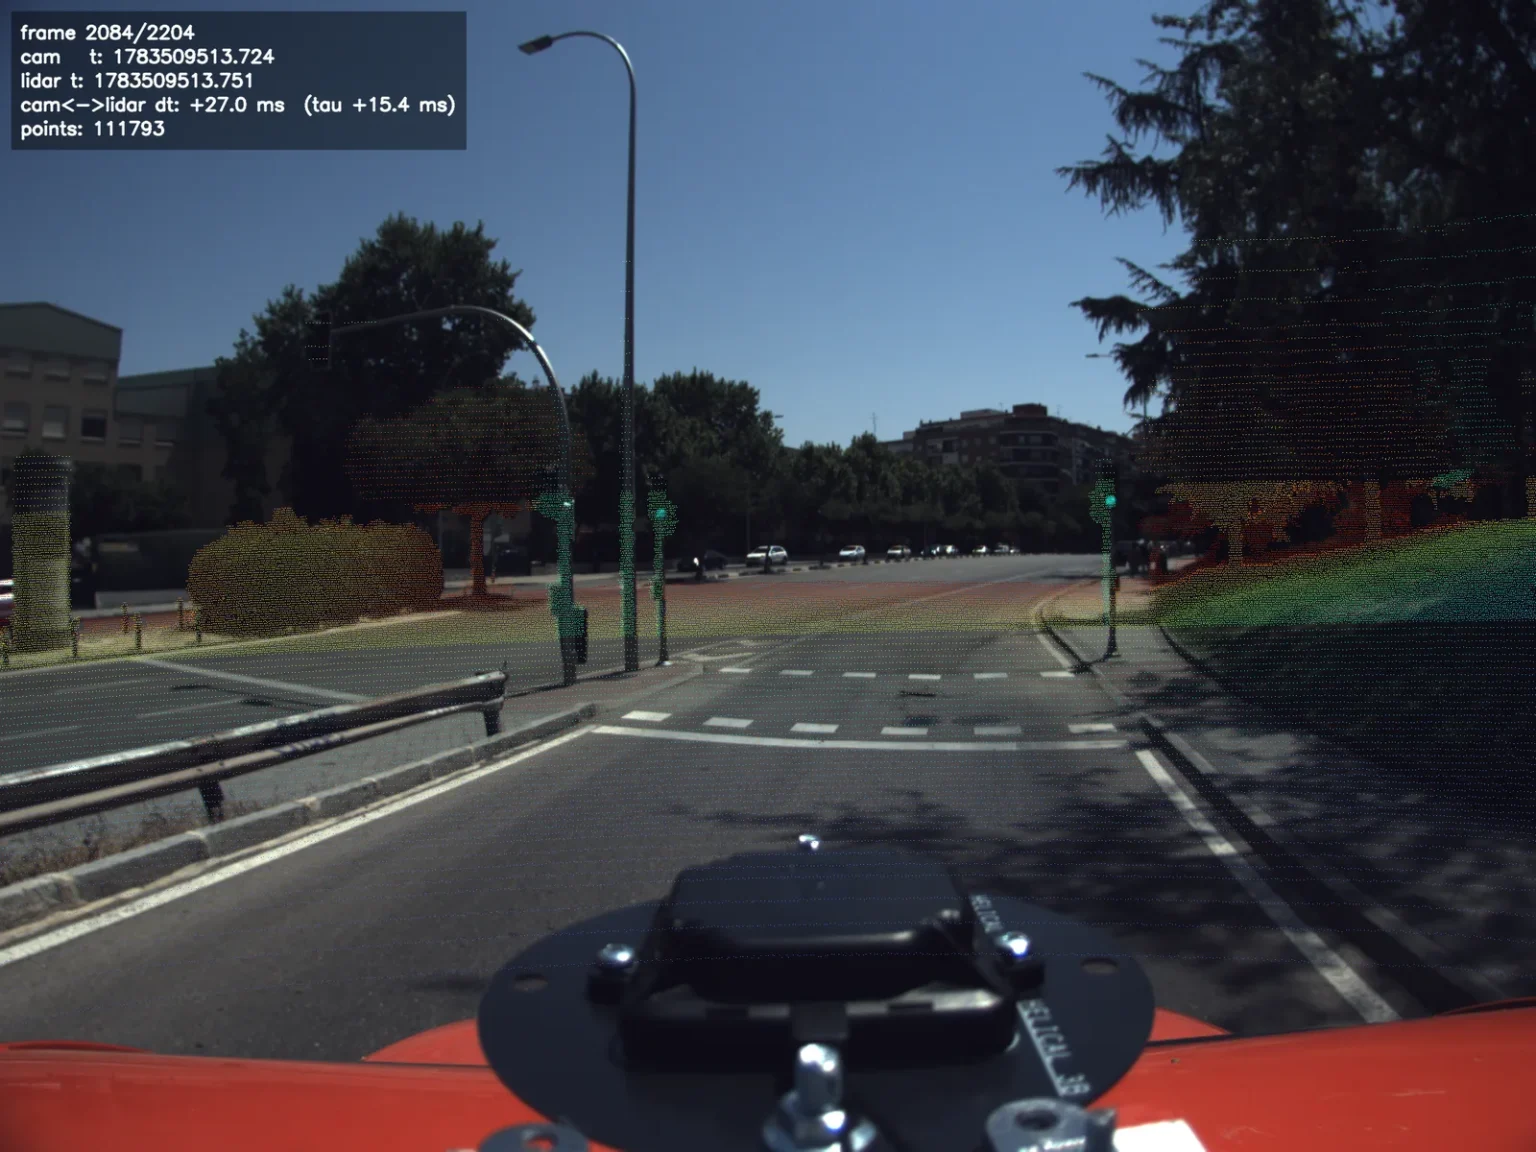
LiDAR proyectado sobre la imagen de la cámara.
04
Localización
Sobre LiDAR georreferenciado y mapas HD.
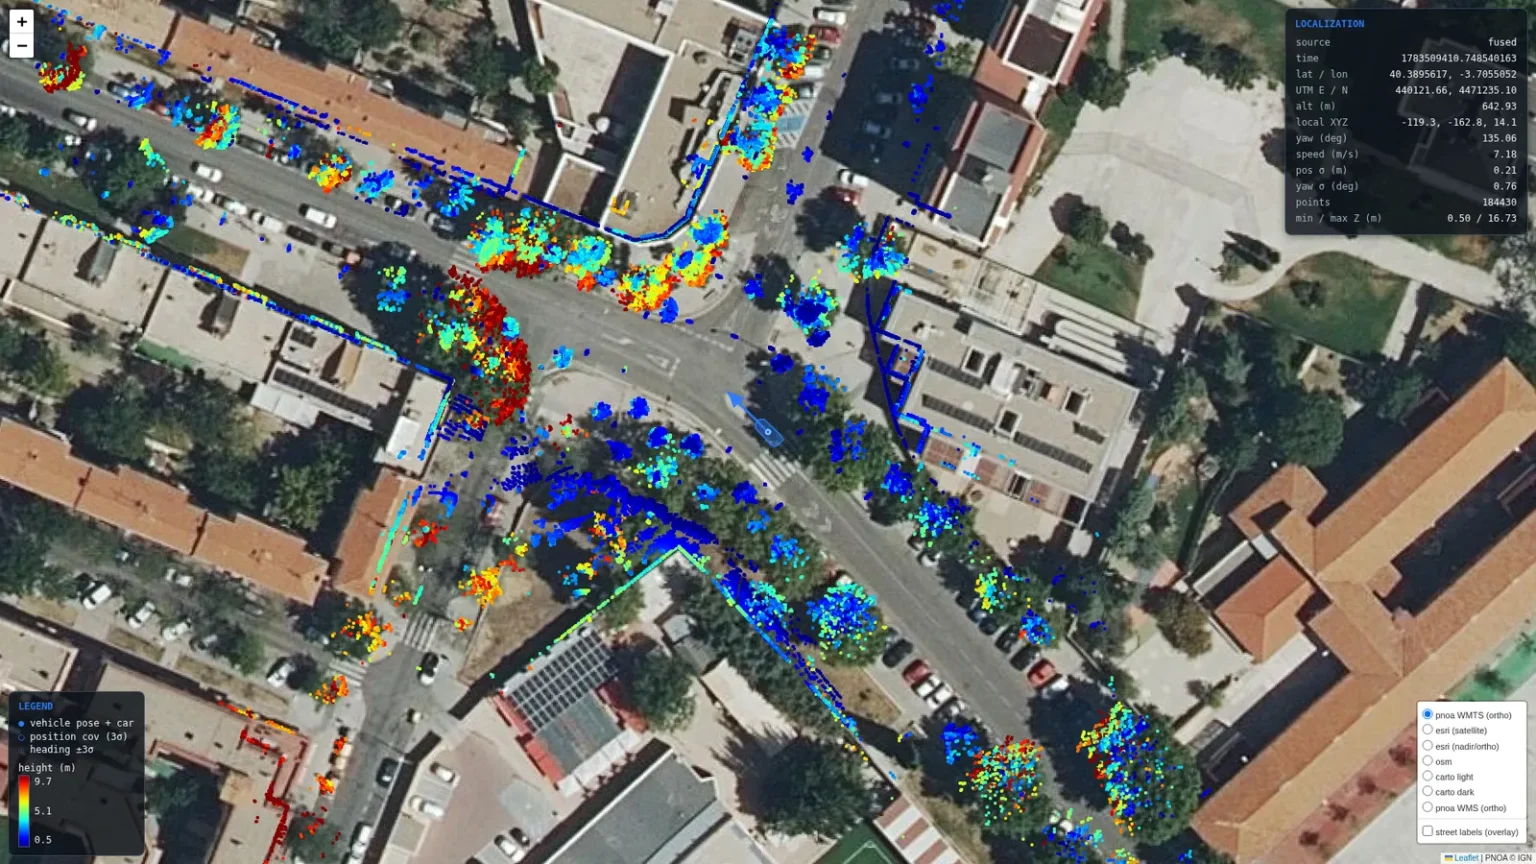
Localización sobre LiDAR georreferenciado.
05
Navegación y seguridad
Arquitectura de navegación con supervisor y capas de seguridad.
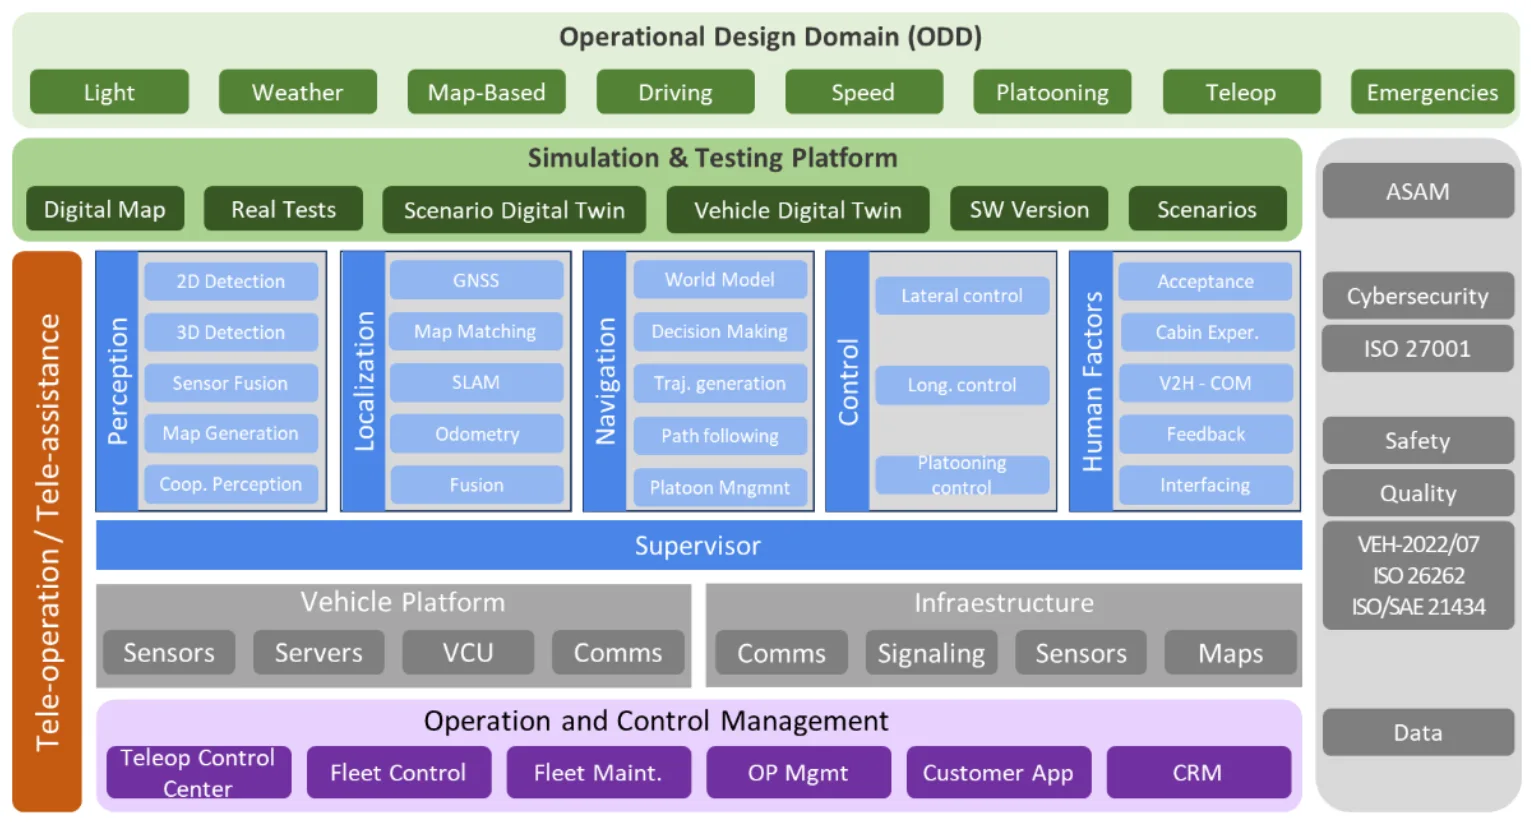
La arquitectura de conducción, capa a capa.
Equipo
Elegimos y montamos en cada proyecto el equipo que necesita el caso. Estos son los elementos con los que trabajamos.
Sensores
Cámaras, LiDAR, GNSS e IMU elegidos, montados y calibrados para cada vehículo.
Cómputo
Ordenador embarcado y ECU de seguridad que supervisa el sistema.
Vehículo
Conexión con el bus del vehículo y su control por cable.
Proyectos en los que se usa
Un gran fabricante de coches (OEM) europeo · proyecto Obelix
Software y seguridad para un vehículo industrial
Desarrollamos diferentes módulos de conducción autónoma para el vehículo: desde la generación automática de mapas a partir de grabaciones de los sensores y el diseño de sistemas de seguimiento de obstáculos hasta la programación de ECUs de seguridad ASIL-B.
Ver el proyecto →
Una empresa de movilidad autónoma
Sensorización, percepción y localización para un shuttle autónomo
Dotamos al shuttle autónomo de una capa de percepción y seguridad completa y robusta. Integramos tres cámaras frontales en abanico, cuatro LiDAR de estado sólido y GNSS con IMU, junto con nuestro software de percepción 3D y localización basado en fusión sensorial.
Ver el proyecto →
GENIUS · proyecto de I+D
Percepción en la red 5G/6G para una lanzadera autónoma en el puerto de Barcelona
Lideramos este caso de uso: la percepción de la lanzadera que recoge a los conductores en la terminal de vehículos se ejecuta en un servidor de la red 5G/6G situado junto a las antenas (edge), con percepción a bordo como respaldo si la red se degrada.
Ver el proyecto →
Preguntas
¿Podéis aportar solo una parte?
Sí: percepción, localización, validación o el conjunto, integrados con vuestra arquitectura.
¿En qué entornos se aplica?
En recintos industriales y logísticos, y en entornos urbanos en fase de pruebas.
¿Cómo se trata la seguridad?
Una ECU de seguridad supervisa el sistema de conducción, y cada proyecto sigue la normativa que le aplica.
Hablemos
Cuéntanos tu caso y lo vemos con tus datos.
Siguiente
Seevia ADAS